
Дрон и помехи GNSS: почему аппарат теряет позицию и как обеспечить возврат

Помехи GNSS — одна из главных причин, по которым гражданский дрон внезапно «плывёт», уходит в сторону или садится не там, где планировали. Для пилота это выглядит как отказ, хотя аппарат исправен: пропал или искажён спутниковый сигнал, на котором держится вся автоматика. Ниже — как устроена спутниковая навигация, что делает автопилот при её потере и как подготовить аппарат и людей, чтобы миссия закончилась возвратом, а не поисками дрона в лесу.
Как дрон определяет своё положение
GNSS — общее название спутниковых навигационных систем: GPS (США), ГЛОНАСС (Россия), Galileo (ЕС), BeiDou (Китай). Спутники летят на высоте около 20 000 км и непрерывно передают время и параметры своей орбиты. Приёмник измеряет, за сколько сигнал дошёл от каждого спутника, и по четырём и более спутникам вычисляет координаты, высоту и точное время.
Слабое место системы — мощность. Пройдя 20 000 км, сигнал приходит к земле слабее собственного теплового шума приёмника, и тот выделяет его из шума за счёт длинного кода и долгой обработки. Поэтому навигацию легко нарушить даже непреднамеренно — например, радиошумом собственной электроники.
Автопилот при этом не живёт одними спутниками. Он объединяет данные GNSS с инерциальным блоком (акселерометры и гироскопы), барометром и магнитометром. Спутники не дают накапливаться ошибкам, остальные датчики обеспечивают плавность и высокую частоту обновления. Пока все источники согласны друг с другом, дрон уверенно держит точку.
Глушение и спуфинг: в чём разница
Обе ситуации выводят навигацию из строя, но проявляются по-разному.
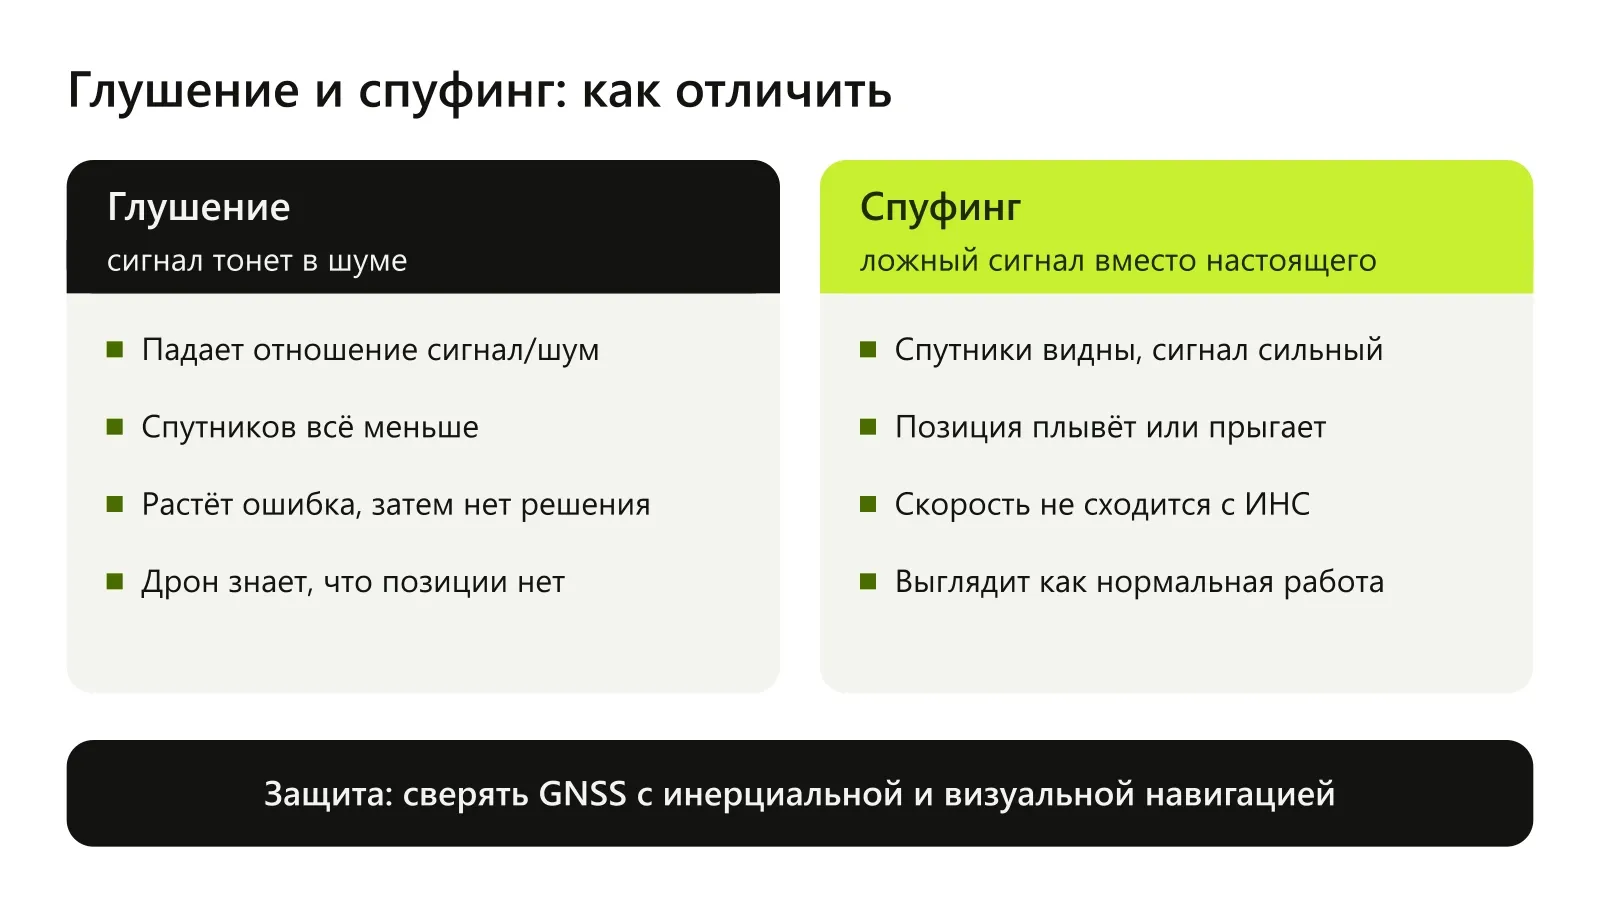
- Глушение — приёмник перестаёт слышать спутники. Падает отношение сигнал/шум, уменьшается число спутников, растёт ошибка, затем решения нет совсем. Неприятно, но честно: аппарат знает, что позиции нет.
- Спуфинг — приёмник получает правдоподобный, но ложный сигнал и вычисляет неверные координаты или время. Это опаснее: точность может выглядеть хорошей, а позиция плавно уезжает или прыгает. Автопилот, который доверяет GNSS, начинает «исправлять» несуществующее смещение и уводит дрон.
Есть и непреднамеренные помехи. Видеопередатчик, камера или силовые провода рядом с антенной GNSS ухудшают приём на своём же аппарате. В городе и у металлоконструкций сигнал переотражается, и позиция «гуляет» на метры. В высоких широтах точность падает во время ионосферных возмущений.
Где гражданский дрон сталкивается с помехами GNSS
- Окрестности аэропортов и зоны ограничений. Летать там без разрешения и так нельзя, но и у границы таких зон навигация может работать с перебоями.
- Промышленные объекты. Резервуары, эстакады, цеха переотражают сигнал, а мощные радиосредства и силовое оборудование мешают приёму. Здесь же сбивается магнитометр.
- Охраняемые объекты. На части объектов применяются средства защиты от беспилотников, которые влияют на навигацию в округе. Пилоту важно знать о них до выезда.
- Города. Высокие здания закрывают часть неба, сигнал отражается от стен, эфир плотный. Многие замечали, что навигатор в телефоне в центре крупного города иногда показывает совсем не то место.
В последние годы в ряде регионов России перебои гражданской спутниковой навигации стали регулярными. Их нужно закладывать в план работ так же, как ветер и осадки.
Что делает автопилот при потере сигнала
Логика зависит от прошивки и настроек, но общая схема одна.
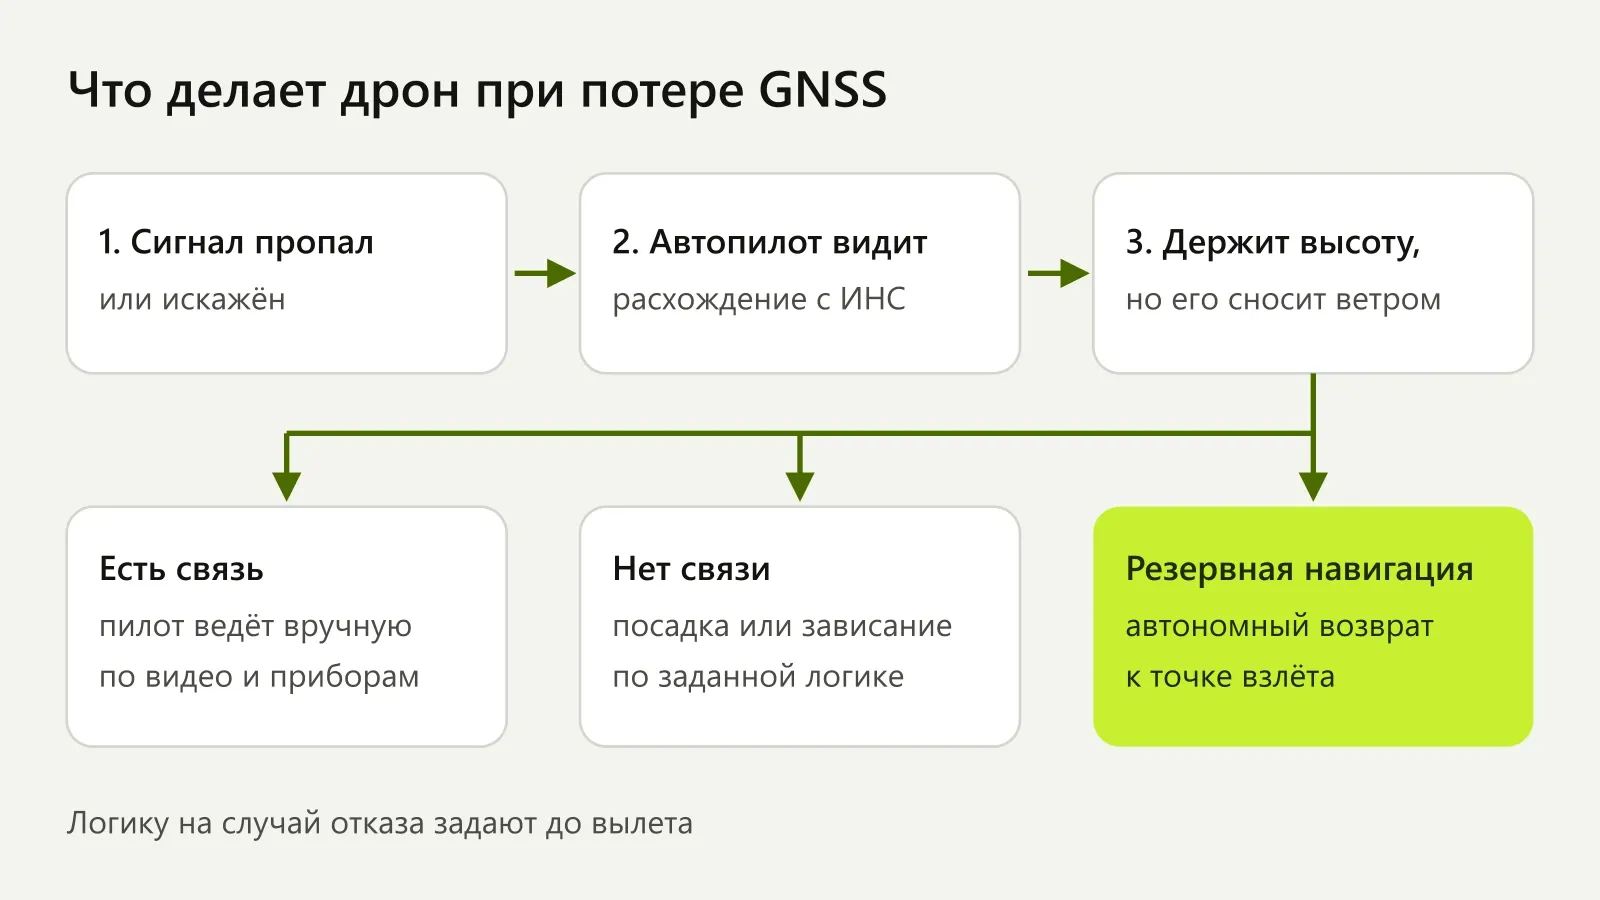
- Обнаружение. Приёмник сообщает о потере решения, или навигационный фильтр видит, что данные GNSS расходятся с инерциальными датчиками.
- Режим без позиционирования. Аппарат держит высоту по барометру и горизонт по гироскопам, но не держит точку — его сносит ветром. В популярном автопилоте ArduPilot при сбое навигационного фильтра в автоматических режимах по умолчанию включается посадка, а в настройках можно выбрать зависание с удержанием высоты.
- Сценарий. Если связь есть, пилот ведёт аппарат вручную по видео и приборам. Если связи нет — посадка или зависание по заданной логике. Если есть резервная навигация — автономный возврат к точке взлёта.
Со спуфингом сложнее: автоматика может не распознать подмену и уверенно полететь «домой» в ложную точку. Поэтому защита строится на сверке GNSS с независимыми источниками.
Как повысить устойчивость дрона к помехам GNSS
Мультисистемный двухдиапазонный приёмник
Приём GPS, ГЛОНАСС, Galileo и BeiDou в двух диапазонах даёт больше спутников и выше точность, а помеха в одном диапазоне не обязательно выбивает второй. Полезен и контроль качества сигнала: падение отношения сигнал/шум — ранний признак проблем. Антенну ставят сверху, подальше от видеопередатчика и силовых проводов.
Инерциальная навигация
Инерциальный блок держит позицию без спутников, но недолго. Смещение акселерометра всего в 0,001 g без коррекции даёт около 18 м ошибки за минуту и около 450 м за пять минут. Поэтому инерциальная навигация — мост через короткий провал, а не замена GNSS.
Визуальная одометрия
Камера смотрит вниз и вычисляет смещение по изменению картинки. Работает при достаточном освещении и над поверхностью с текстурой. Над водой, свежим снегом, ровным полем и ночью точность падает.
Барометр и магнитометр
Дают высоту и курс без спутников. Барометр дрейфует с изменением погоды, магнитометр сбивается у ЛЭП и металлоконструкций, поэтому важны калибровка и правильная установка.
Автономный возврат
Отдельные системы объединяют эти источники, чтобы вернуть аппарат без спутников и без связи. Например, система МУР ставится на БПЛА, обеспечивает автономный возврат без GPS и без связи и защищает навигацию от спуфинга и глушения. Как оценить навигацию при выборе аппарата, описано в статье о параметрах промышленного дрона.
Планирование полётов и подготовка пилотов
- До выезда проверьте ограничения и режимы в районе работ (порядок — в статье о правилах полётов на БВС) и выясните, нет ли рядом объектов, где возможны перебои навигации.
- На месте дождитесь устойчивого решения: оцените число спутников и точность, сравните их с обычными для этого места.
- До взлёта настройте логику отказов: что делать при потере GNSS, при потере связи и при одновременной потере обоих. Высота возврата — выше препятствий, геозона — по границе участка.
- Маршрут прокладывайте с запасными площадками, не над людьми, а в зонах повышенного риска — в пределах прямой видимости. Резервный канал связи тоже повышает шансы — об этом статья о связи с дроном.
- Пилотов тренируйте летать без позиционирования, в режиме удержания высоты, — на тренажёре и в поле. Тот, кто ни разу не вёл дрон в сносе ветром, в реальной ситуации теряет решающие секунды. Этот навык отрабатывают на курсе «Профессиональный пилот БПЛА».
- После полёта смотрите журналы: провалы сигнала и скачки координат подсказывают, где этому району нужны особые меры.
Частые вопросы
Что делает дрон, если пропал GPS?
Переходит в режим без позиционирования: держит высоту, но сносится ветром. Дальше — по настройкам: посадка, зависание, ручное управление пилотом или автономный возврат, если на аппарате есть резервная навигация.
Чем спуфинг отличается от глушения?
При глушении приёмник перестаёт слышать спутники и честно сообщает о потере позиции. При спуфинге он получает ложный сигнал и выдаёт неверные координаты, которые выглядят правдоподобно. Поэтому спуфинг опаснее.
Может ли дрон вернуться домой без GPS?
Может, если на нём есть альтернативная навигация: инерциальная система с коррекцией по камере, барометру и магнитометру. Такую задачу решают специализированные системы автономного возврата, например МУР.
Поможет ли ГЛОНАСС, если не работает GPS?
Отчасти. Мультисистемный приёмник выручает при сбое одной системы или узкой помехе. Но частоты GPS и ГЛОНАСС близки, поэтому широкополосная помеха обычно затрагивает обе системы — нужна навигация, не зависящая от спутников.

